よく姿勢はその人の意思を反映していると言われる。世間一般に言われる悪い姿勢を見ると、頭を前に突き出し、猫背で背骨が曲がり、腰が曲がってヘタレ込んだ姿をしている。
このような人を見ると意志力が欠けた印象を受けるが、実際は印象だけの問題ではない。
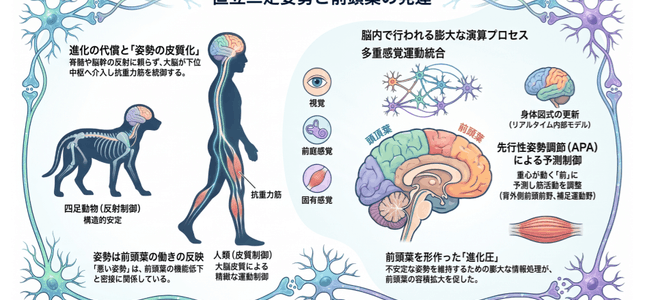
実は、人類の直立二足歩行と大脳の発達は密接不可分の関係にある。
中でも一番最後に発達し、人間の意思を司り、人間を特徴づける領域である前頭葉との関係が深い。
つまり姿勢とは前頭葉の働きを反映したものと言っても過言ではない。
そこで、ここでは、人類の直立二足姿勢と人類進化の中で最も発達している前頭葉の発達との関係とその理由について説明し、大脳によって姿勢がどのように制御されているのか?そのメカニズムを詳しく説明する。
直立二足姿勢が前頭葉の発達を促した
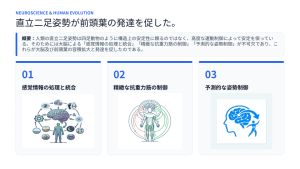
直立二足姿勢は四つ足動物に比べて支持基底面が狭いうえに、重心も高く、構造的に不安定である。そのため動物のように身体の構造だけに頼って姿勢を維持することができない。不安定な姿勢を維持するには膨大な感覚情報を処理し、精緻に抗重力筋をコントロールし、さらに転倒を防ぐために姿勢を予測するフィードフォワード制御が不可欠であった。つまり直立二足姿勢の構造的な不安定性による運動制御への依存を高めた結果、それらを統括する大脳皮質および前頭前野が発達した。
感覚情報の処理と統合
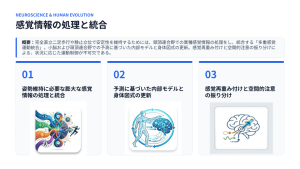
完全直立二足歩行や静止立位で安定性を維持するためには、頭頂連合野での異種感覚情報の処理をし、統合する「多重感覚運動統合」。小脳および頭頂連合野での予測に基づいた内部モデルと身体図式の更新。感覚再重み付けと空間的注意の振り分けによる、状況に応じた運動制御が不可欠である。
姿勢維持に必要な膨大な感覚情報の処理と統合
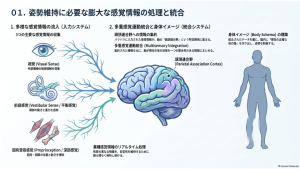
完全直立二足歩行や静止立位で安定性を維持するためには、視覚、前庭感覚、固有受容感覚からの膨大な異種感覚情報を処理しなくてはならない。これらの感覚情報は頭頂連合野に集約され、それを元に現在の体のイメージ像へと統合される「多重感覚運動統合(Multisensory Integration)」が行われる。
予測に基づいた内部モデルと身体図式の更新
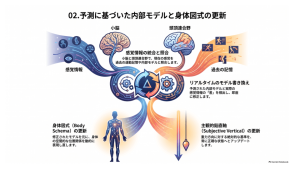
統合された感覚情報は、小脳および頭頂連合野において過去の運動記憶や内部モデルと照合される。ここでは、感覚情報と内部モデルの差を修正し、リアルタイムで内部モデルを書き換えている。その内部モデルを元に身体の空間的位置関係を動的に表現する「身体図式(Body Schema)」と、重力方向の絶対基準である「主観的鉛直軸(Subjective Vertical)」が常に更新されている。
感覚再重み付けと空間的注意の振り分け
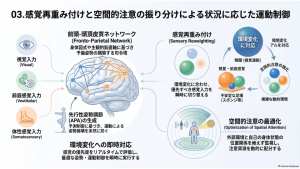
環境や状況に応じた運動を遂行するために、身体図式や主観的鉛直軸の情報を元にした予備姿勢が頭頂葉と前頭葉を結ぶ前頭-頭頂皮質ネットワーク(Fronto-Parietal Network)で作られる。ここでは、暗闇や足場の悪い環境などの環境の変化に応じて各感覚の重要度をリアルタイムに評価し、優先する入力を瞬時に切り替える「感覚再重み付け(Sensory Reweighting)」が行われている。同時に、感覚再重み付けに応じて外部環境と自己の身体状態との位置関係を絶えず監視・統御する「空間的注意」を振り分け、最適な姿勢制御と運動制御を行っている。
直立二足歩行とともに発達した前頭葉
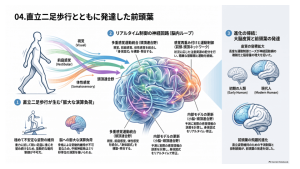
頭頂連合野での異種感覚情報の処理と身体図式へと統合である「多重感覚運動統合」。小脳および頭頂連合野での内部モデルと身体図式のリアルタイムな更新。そして前頭-頭頂皮質ネットワークでの感覚再重み付けに基づく空間的注意の配分と運動制御。これらの制御は脳に対して極めて膨大な演算負荷を課す。つまり直立二足歩行や立位という極めて不安定な姿勢ゆえに、安定化のために複雑かつ精緻な運動制御が必要になった。その結果、大脳皮質の容積拡大と前頭葉の発達を促したのである。
精緻な抗重力筋の制御
不安定な人類の直立二足姿勢は反射運動を大脳皮質が統御する「姿勢制御の皮質化」によって精緻な抗重力筋の制御が可能となり、崩れることなく維持されている。
安定した四足動物と不安定な人類の直立二足姿勢
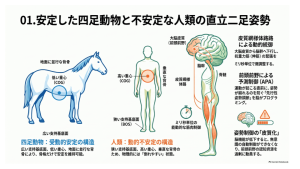
安定した四足動物と不安定な人類の直立二足姿勢
四足動物(四肢動物)は、4つの足底で囲まれた広い支持基底面を形成し、身体重心(COG)の位置が低く、背骨が地面と並行に配置されているため、極めて安定した構造をしている。一方、人類の直立二足姿勢は四つ足動物に比べて支持基底面が圧倒的に狭く、重心も高い位置にあり、背骨は地面に対して垂直に配置された極めて不安定な構造をしている。
そのため、人類は姿勢を維持するために四つ足動物の様に骨格の構造と配置だけ頼っていては立つことすらできない。不安定な姿勢を安定させるには、抗重力筋緊張をミリ秒単位で微調整する脳による運動制御が不可欠である。
四足動物の反射運動による姿勢制御
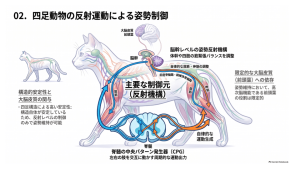
四足動物の姿勢は構造的に安定しているため、姿勢保持や歩行は主に反射レベルで制御される。これらの制御を主に担っているのは、左右の肢を交互に動かす周期的な運動出力を自動発生させる脊髄の中央パターン発生器(CPG)や前庭脊髄路や網様体脊髄路などの脳幹レベルの姿勢反射機構である。このように姿勢の維持に必要な体幹や四肢の屈筋・伸筋の筋緊張バランスは自律的かつ反射的に調整されているため、大脳皮質(前頭葉)への依存度は限定的である。
人類の反射運動を大脳が統括する「姿勢制御の皮質化」
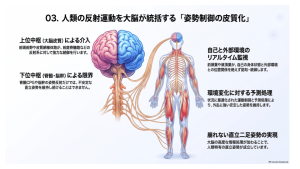
人類の直立二足姿勢は、脊髄のCPGや脳幹レベルの姿勢反射による自動制御だけでは立位を維持できない。進化の過程で大脳皮質の運動関連領野や前頭前野や皮質網様体路などの上位中枢が前庭脊髄路や網様体脊髄路などの反射運動を行う下位中枢に対して介入を強め、制御するようになった。
不安定な構造を安定させるには外部環境と自己の身体状態との位置関係を絶えず監視・統御しなくてはならない。さらに環境の変化に対する備えも必要だ。このような外部と自己の状態の認知や状況に最適化された運動制御や環境の変化に対する予測の処理を行っているのが前頭葉や頭頂葉などの大脳皮質である。反射運動を大脳皮質が統御する「姿勢制御の皮質化」によって複雑かつ精緻な抗重力筋の制御が実現し、人類の直立二足姿勢は崩れることなく維持されている。
予測的な姿勢制御
不安定な直立二足姿勢を環境の変化に応じて安定させるには事後処理だけでは変化に対応できない。環境や足場の変化を予測し、重心の動揺を予測して、その予測に基づいて姿勢を制御する「先行性姿勢調節(APA)」が不可欠である。
環境の変化に応じた予測制御
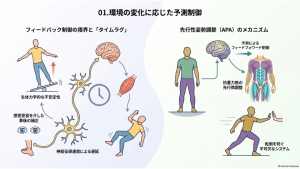
人類の直立二足姿勢は、極めて狭い支持基底面の上に高い重心が位置する生体力学的に著しく不安定な構造である。この不安定な立位を崩すことなく維持・保持するためには、外乱や動揺が生じてから感覚受容を介して補正を行う「フィードバック制御」だけでは、神経伝導速度の遅延によって生じるタイムラグのせいで、姿勢崩壊や転倒を起こすのは必定である。直立二足姿勢を安定させるには、重心が変位する前にその動揺をあらかじめ予測し、体幹や下肢近位部の抗重力筋緊張を先行して微調整する「先行性姿勢調節(Anticipatory Postural Adjustment: APA)」というフィードフォワード制御が不可欠である。
重心動揺の予測
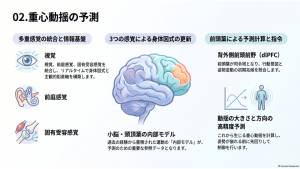
この高度な予測制御は大脳や小脳などのさまざまな領域で処理される。頭頂連合野が視覚・前庭感覚・固有受容感覚を集約する。感覚情報をもとに「身体図式」や「主観的鉛直軸」をリアルタイムに更新する。同時に小脳では「内部モデル」の情報が更新される。
こうして構築された現状の身体に関する情報は前頭前野へと伝達される。そこで「行動意図」や行動意図の初動で生じる重心の微細な傾きである「姿勢変動の初期兆候」との照合が行われる。その結果を基に背外側前頭前野(dlPFC)は、これから生じる重心動揺の修正案を割り出す。
予測に基づいた「先行性姿勢調節(APA)」
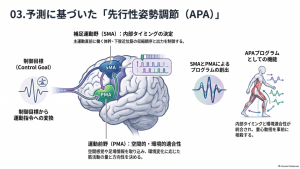
ここで算出された予測信号は、これから生じる重心動揺の大きさと方向を示した「力学的な制御目標」にとどまり、個々の抗重力筋を直接駆動させるための具体的な筋収縮指令には至っていない。この高次の制御目標を下位の姿勢反射回路が実行可能な運動指令へと落とし込むプロセスこそが、補足運動野(SMA)と運動前野(PMA)における運動プログラムの再構成である。
補足運動野(SMA)は内発的な動作の発生と正確に同期させながら、主運動が開始される直前に「どの体幹筋や下肢近位筋を、どのような順序と出力で先回り収縮させるか」という時間軸上の筋活動のタイミングを決める。これと同時に、運動前野(PMA)が頭頂葉からの空間感覚や足場の情報を取り込み、その環境の変化における時間軸上の筋活動の量と方向性を決める。
すなわち、補足運動野(SMA)が創出する内部タイミングと、運動前野(PMA)が構築する空間的・環境的適合性が統合されることによって、はじめて不確定な重心動揺を相殺するための「先行性姿勢調節(APA)プログラム」として機能する。
まとめ:直立二足姿勢が前頭葉の発達を促した
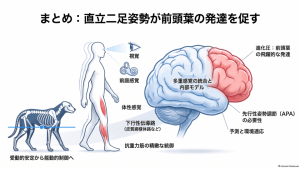
不安定な人類の直立二足姿勢は四足動物のように構造上の安定性に頼るのではなく、状況に応じて姿勢を制御する方法で安定させている。
しかし姿勢制御には脳で膨大な量の情報を処理しなくてはならない。多重感覚統合による内部モデルを常に更新し、下行性伝導路に介入して抗重力筋を精緻に制御をし、環境や足場の変化を予測して制御する。これらの高度な運動制御の必要性が進化圧となって人類の大脳皮質および前頭葉の飛躍的な容積拡大と発達に繋がったのである。